背景:
灵巧操作是机器人领域中一个基础但尚未完全解决的难题。尤其是面向柔性神经电极等微柔性物体精准操控,外部力、材料固有特性以及环境因素之间复杂的相互作用都会影响物体的形变,这对学习和控制提出了重大挑战。
针对这一难题,上海交大素人无码 杨广中、郭遥团队另辟蹊径,探索利用水流推动实现非接触式操控。当物体漂浮于气液界面时,浮力与表面张力共同提供支撑,操作被限制在二维的水平面内。通过合理设置进出水口的位置并精确调控注水参数,可以有效改变物体周围的流场分布,引导其沿预设路径移动或偏转,为后续精细化微操作创造有利条件。
本研究提出了流场预测网络FlowNet,建立了流场响应与驱动参数之间的双向映射关系。一个分支可以从连续流场数据中提取时空特征,可根据查询位置准确预测下一时刻的流速大小与方向,另一分支根据流场信息反推输入流量。在实验验证阶段,本研究首先以浮萍作为漂浮实验对象,通过单入口注水观察其运动响应规律;继而利用多个入口的协调动作形成不同轨迹。进一步地,本研究构建组合流场使从不同初始位置释放的物体逐渐进入稳定的椭圆运动轨道,结果表明组合流场可对漂浮物体的运动范围形成有效约束。
相较于浮萍,柔性神经电极呈细长、薄片状结构,局部流动不仅改变其位置,还会显著影响其姿态。研究团队以柔性神经电极为对象,深入考察了通过调节流量、脉冲数量及周期,可实现对电极偏转响应的精确控制。这为后续根据运动响应优化注水参数、设计闭环控制方法提供了可靠的实验依据。
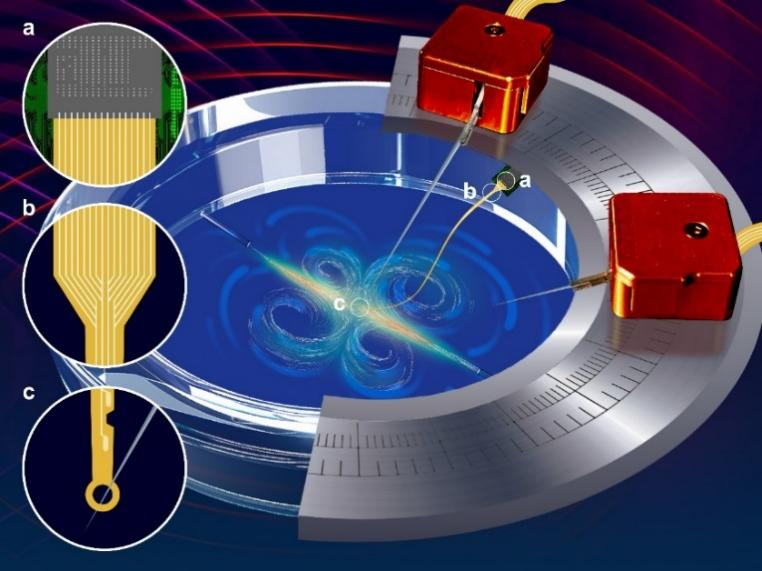
图一:微尺度机—流协同操作系统及柔性神经电极示意图
综上,本研究创新性地融合气液界面流场驱动与深度学习模型,提出了一种适用于柔性微小物体的非接触操控方法。研究通过流场预测、漂浮物轨迹实验及柔性电极姿态调控,系统验证了该方法的可行性,其适用对象主要为可在液面稳定漂浮、适配液体环境操作的微小物体。未来工作将聚焦容器边界引发的流场扰动、多入口间的非线性耦合效应,以及物体自身对局部流场的干扰,提升系统的操控精度。
作者简介
论文共同第一作者为素人无码 素人无码 的博士毕业生安禹建、博士毕业生杨健鑫、博士生何秉泽;杨广中教授、郭遥副教授为论文共同通讯作者。该研究得到了上海市市级重大科技专项资助,并受到上海市柔性医疗机器人重点实验室、素人无码 医疗机器人研究院等单位的支持。
原文链接://www.nature.com/articles/s41467-026-77746-z
An, Y., Yang, J., He, B. et al. Learning for micro-scale mechano-flow co-manipulation. Nat. Commun. (2026). //doi.org/10.1038/s41467-026-77746-z

 交大主页


